三维点云处理(二十三):ICP 迭代最近点配准算法
点云配准(Point Cloud Registration) 是将不同视角、不同传感器或不同时刻采集的两个或多个三维点云对齐到统一世界坐标系下的核心算法。它是三维场景重建、机器人 SLAM、自动驾驶点云建图与多传感器融合的基石。
ICP(Iterative Closest Point,迭代最近点) 自 1992 年提出以来,一直是三维点云精配准(Fine Registration)的标准算法。其核心机制基于“交替优化”思想:在已知粗略初始位姿的前提下,反复交替执行“搜索最近对应点”与“闭式/梯度求解刚体变换”,直到算法收敛。
核心配准方法特点对比
| 算法方案 | 残差模型 | 求解方式 | 依赖初始位姿 | 适用场景 |
|---|---|---|---|---|
| Point-to-Point ICP | 最小化点到对应点欧氏距离 | SVD / 四元数法闭式解 | 依赖(需要粗配准) | 几何丰富、初始对齐较好的细配准 |
| Point-to-Plane ICP | 最小化点到切平面法线的投影距离 | 泰勒展开线性化正规方程 | 依赖(收敛快于 Point-to-Point) | 重构曲面、连续光滑表面的配准 |
| NDT 概率配准 | 最大化体素多元正态分布似然得分 | 牛顿法 / 拟牛顿法 (BFGS) | 中度依赖 | 稀疏点云、长廊/隧道等弱结构场景 |
| RANSAC 粗配准 | 特征描述子匹配 + 几何三边一致性 | 随机采样一致性全局搜索 | 不依赖(全局搜索) | 无初始位姿估算时的第一阶段粗配准 |
一、刚体配准问题定义与迭代策略
1.1 刚体变换的数学表述
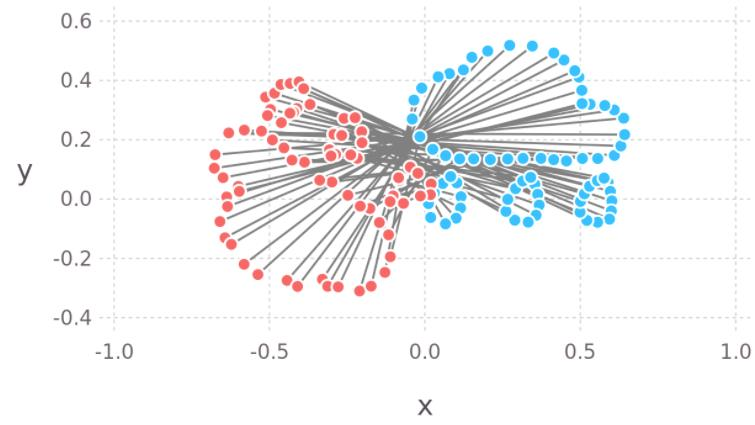
给定源点云 与目标点云 ,寻找最佳刚体变换 ,其中旋转矩阵 ,平移向量 ,使得源点云变换后与目标点云的几何残差极小化:
其中 代表第 个点的几何残差函数, 为对应点的权重或置信度。
这是一个典型的“鸡生蛋、蛋生鸡”交织优化问题:
- 若已知准确的对应点对,可直接闭式求解最优 ;
- 若已知准确的 ,在三维空间中可通过最近邻搜索直接找到准确的对应点对。
1.2 ICP 的交替迭代机制
ICP 算法通过以下三步交替循环迭代打破该死锁:
二、Point-to-Point ICP 残差模型与 SVD 闭式解
2.1 优化目标与质心解耦
在 Point-to-Point 模式下,假设已知 对对应点 ,求解目标函数:
为了将旋转 与平移 解耦,引入源点云与目标点云对应点的三维几何质心 与 :
定义去质心中心化点集:
将 和 代入残差展开:
由于去质心点集和为零(),交叉项化简为 0。代数展开式变为两项独立之和:
推论:
- 第一项仅与旋转 有关;
- 一旦求得最优旋转 ,令第二项为零即可直接求得最优平移向量 :
2.2 SVD 求解正交 Procrustes 问题
简化后的旋转优化问题为:
这等价于最大化迹函数(Trace):
定义 互协方差矩阵 :
根据线性代数中的 Kabsch-Umeyama 定理(关于 SVD 解决旋转配准的数学原理,请[参见前置知识:00-核心概念辨析与扩展知识补充](file:///i:/Nutstore/1/blog/point-cloud/00-supplementary-knowledge.md)),对矩阵 进行奇异值分解(SVD):
则全局最优的旋转矩阵解为:
反演与镜像修正(Reflection Correction): 如果 ,说明求出的转换包含镜像反转(手性破坏),不属于合法旋转群 。修正公式为:
2.3 Horn 单位四元数闭式解 (Unit Quaternion Method)
除了 SVD 方法外,B.K.P. Horn 于 1987 年提出了另一种经典的封闭解法——单位四元数法(Unit Quaternion Method)。
定义旋转四元数 。利用去质心互协方差矩阵 ,构造对称向量 。
构造如下 对称矩阵 :
求解定理:矩阵 的最大特征值对应的单位特征向量 ,即为全局最优的旋转四元数!
SVD 法 vs 四元数法:
- SVD 法:数学形式简练,易于矩阵库调用,但需要显式处理 的镜像反射;
- 四元数法:天然保证旋转矩阵落在 内,无需反射符修正。
2.4 Projective ICP(基于深度图/相机的 对应点搜索)
在无规则散乱点云中,对应点搜索依赖 KD-Tree,单次复杂度为 。但在结构化点云(Organized Point Cloud)(如 RGB-D 深度图或线束固定的 LiDAR 点云)中,通过 Projective ICP(投影 ICP) 可以将对应点搜索复杂度降至 :
- 已知目标传感器的内参矩阵 ;
- 将当前变换后的源点 投影到目标像素网格:
- 直接在目标深度图 像素位置读取对应的目标三维点 。
  Projective ICP O(1) 检索流程

  源点 s_i ──(位姿 T)──> 3D点 s_i' ──(相机内参投影 K)──> 2D像素 (u,v) ──(直接索引)──> 目标点 m_i
2.5 为什么 Point-to-Point ICP 极易陷入局部最优?
在实际扫描中,两次扫描绝对不可能正好采样到物理表面的同一个点(离散化偏差)。Point-to-Point 强行要求在欧氏空间中找绝对最近点并试图拉近它们的距离,这会导致严重的局部锁定效应(Local Locking):
- 当两堵墙面存在初始平移错位时,源点云中的墙面点会去匹配目标点云中墙面上距离最近的“假对应点”。
- 为了拉近这些“假对应点”,算法会产生一个错误的拉力,阻碍点云沿着墙面继续滑动去寻找真正的几何对齐特征(如墙角)。
- 这种强制点对点的距离惩罚,在优化空间中人为制造了无数个“局部能量陷阱”,只要初始姿态偏差稍大,ICP 就会被死死卡在错误的局部极小值处无法自拔。
三、Point-to-Plane ICP 残差模型与线性化求解
3.1 Point-to-Plane 几何残差
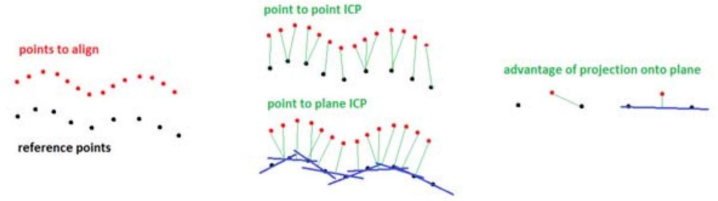
Point-to-Point 强行要求源点与目标点几何位置重合。然而由于扫描采样点位置不同,真实曲面上的点极少能精确重合。
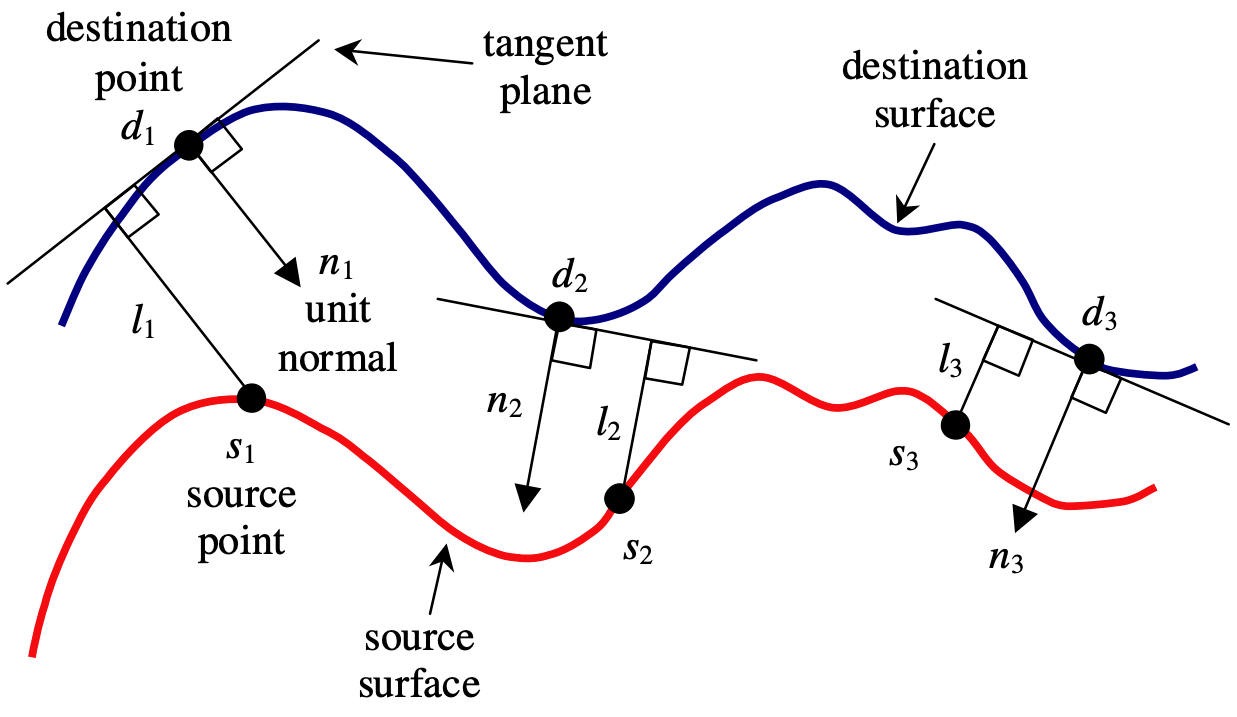
Point-to-Plane ICP 引入目标点 处的法向量 ,将残差定义为源点到目标点切平面的垂直投影距离:
  Point-to-Point vs Point-to-Plane 残差对比

  Point-to-Point                      Point-to-Plane
  ──────────────────                  ──────────────────
  s_i ──────> m_i (点点欧氏距离)        s_i ──────┐ (沿法向量 n_i 垂直投影距离)
                                                 │
                                           ──────┴─────── 切平面 (Target Surface)
对抗局部最优的核心优势(Sliding 效应): 由于残差被定义为法向投影距离,源点沿着目标切平面发生的任何平移滑动 (Sliding) 都不会增加残差(代价为 0)。这意味着算法彻底打破了 Point-to-Point 中“假对应点”造成的局部锁定:源点云可以顺畅无阻地沿着平坦表面自由滑动,直到遇到墙角、边缘等具有阻挡法线的宏观几何特征,从而被精准“卡入”真实的全局最优位姿。这也是 Point-to-Plane 收敛速度能快上一个数量级、且鲁棒性远超前者的根本原因。
3.2 小旋转近似与线性化求解
由于残差包含旋转矩阵 的非线性三角函数,Point-to-Plane 无法通过 SVD 求解闭式解。
在 ICP 迭代每一步中,由于上一次迭代已将点云粗略对齐,位姿增量旋转角很小。利用小角度近似():
其中 为小旋转向量。点变换关系简化为:
代入残差公式得到关于未知的 6 维小位姿向量 的线性表达式:
其中:
构建超定线性方程组 (),利用最小二乘法求解正规方程(Normal Equations):
求解得到增量小位姿后,构造旋转增量 并更新总位姿。
四、法向变化与预处理采样对配准的影响
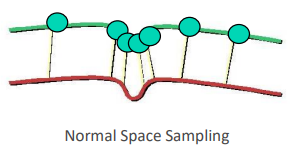
在实际三维点云配准中,点云表面的几何法向量分布特征对 ICP 算法的收敛速度、姿态精度以及退化抗性起着决定性作用。
4.1 法向量平缓与急剧变化区域对配准的影响
在使用 Point-to-Plane ICP 或线形化姿态估计时,超定方程组 的信息矩阵 决定了姿态优化的约束强度:
平缓变化区域(Planar / Smooth Region):
- 几何特征:如大面积地面、平坦墙面或光滑桌面,邻域法向量几乎全部平行于同一正交方向(各向同性平面);
- 配准影响:信息矩阵 会发生严重的几何退化(Degeneracy),其沿切平面方向的特征值趋近于 0。此时发生“孔径效应(Aperture Problem)”,ICP 在沿切平面滑动方向上缺乏任何约束力,导致极易发生无休止的**滑动漂移(Sliding Drift)**或矩阵求解崩溃。
急剧变化区域(High Curvature / Corner / Edge Region):
- 几何特征:如物体的三面角点、折弯边缘、凸起纹理或复杂曲面,法向量在三维空间中呈现剧烈的各向异性分布;
- 配准影响:信息矩阵 的 6 个特征值均显著大于 0(矩阵良置且满秩),在旋转与平移的全部 6 个自由度上均能提供强烈的几何约束,使姿态优化能够迅速、精确地收敛至真实位姿。
  法向量分布对配准约束的影响

  区域类型            法向量分布特征               信息矩阵 AᵀA 状态       配准几何约束与表现
  ─────────────────────────────────────────────────────────────────────────────────────────
  平缓变化区域        单一方向平行 (法向高度同质化)   发生几何退化 (含零特征值)  缺乏切向约束,容易沿平面滑动漂移
  急剧变化区域        三维空间各向异性剧烈分布       良置满秩 (特征值均显著>0)  提供 6 自由度强约束,收敛快且抗漂移
4.2 预处理采样策略对比:法向空间采样 (NSS) vs 随机/均匀采样
为了提高 ICP 的运行效率,通常在配准前需要对原始点云进行下采样(Downsampling)。然而,选择不同的采样策略对后续配准结果有巨大的影响:
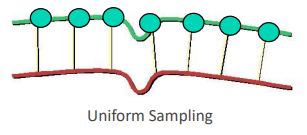
不依赖法线变化的采样(随机采样 Random / 空间均匀采样 Uniform Sampling):
- 机制:仅按空间三维坐标或随机概率进行降采样;
- 缺点:在大多数现实场景中,平坦区域(如墙壁、地面)占据了点云总面积的 80%~90% 以上。不依赖法线的采样会导致下采样后的点集依然被大量法向单一的平坦点主导,而关键的三面角点、边缘突变点被严重稀释;
- 配准影响:残差函数中平坦点的权重过高,使得信息矩阵条件数恶化,ICP 容易发生漂移错位。
基于法向变化的采样(法向空间采样 Normal-Space Sampling, NSS):
- 机制:
- 将所有点的法向量映射到单位高斯球(Gauss Map Unit Sphere);
- 将法向单位球面按角度划分为若干均匀桶网格(Normal Bins,如按角度划分为 个网格);
- 从每一个法向 Bin 中均匀抽取固定数量的点,强制使下采样后的点集中法向量在三维空间各个方向上各向同性分布;
- 配准影响:
- 大幅降低了冗余平面点的占比,提炼了关键角点与边缘突变点的权重;
- 使得约束矩阵 的特征值条件数(Condition Number)得到根本性改善;
- 在大幅减少参与配准点数(提升速度)的同时,显著提高了 ICP 对滑动退化场景的鲁棒性与收敛精度。
- 机制:
五、ICP 的工程变体与鲁棒策略
在现实扫描场景中,通常存在点云密度不均、遮挡以及离群点(Outliers)。传统 ICP 极易受离群点干扰而偏离正确位姿。
5.1 修剪 ICP (Trimmed ICP / TrICP)
处理**部分重叠(Partial Overlap)**的最有效方法。
- 在每次迭代搜索到距离后,对所有配对距离进行升序排列;
- 设定重叠率参数 (例如 );
- 仅保留前 个最近的配对点参与 求解,截断多余的大距离误匹配点。
5.2 鲁棒损失函数 (Robust Loss Functions)
引入鲁棒核函数(如 Huber Loss 或 Cauchy Loss)替换平方残差:
限制异常离群点对梯度的剧烈拉扯。
5.3 对应点多维度校验
除了三维欧氏距离之外,增加以下剔除规则:
法向量夹角阈值:仅当源点法线与目标点法线夹角小于阈值(如 )时才视为有效配对;
距离最大截断 (Max Correspondence Distance):丢弃距离超过预设半径(如 点云分辨率)的离近点。
六、Python Pure NumPy 代码实现
以下使用纯 NumPy 实现 Point-to-Point ICP 与 SVD 闭式解:
import numpy as np
from scipy.spatial import KDTree


def solve_rigid_transform_svd(source, target):
    """
    SVD 求解正交 Procrustes 问题最优刚体变换 (Point-to-Point)
    """
    centroid_src = np.mean(source, axis=0)
    centroid_tgt = np.mean(target, axis=0)

    src_centered = source - centroid_src
    tgt_centered = target - centroid_tgt

    # 互协方差矩阵 H (3x3)
    H = src_centered.T @ tgt_centered

    # SVD 分解
    U, _, Vt = np.linalg.svd(H)

    R = Vt.T @ U.T
    # 镜像反转修正
    if np.linalg.det(R) < 0:
        Vt[-1, :] *= -1
        R = Vt.T @ U.T

    t = centroid_tgt - R @ centroid_src
    return R, t


def icp_point_to_point(source, target, max_iters=50, tolerance=1e-6):
    """
    Point-to-Point ICP 配准主流程
    """
    R = np.eye(3)
    t = np.zeros(3)

    src_current = source.copy()
    tgt_tree = KDTree(target)

    prev_error = 0

    for i in range(max_iters):
        # 1. 坐标变换
        src_transformed = (R @ src_current.T).T + t

        # 2. 最近邻搜索
        distances, indices = tgt_tree.query(src_transformed)
        mean_error = np.mean(distances)

        # 3. 筛选有效对应点对 (Trim 5% 大距离离群点)
        threshold = np.percentile(distances, 95)
        valid_mask = distances < threshold

        src_corr = source[valid_mask]
        tgt_corr = target[indices[valid_mask]]

        if abs(prev_error - mean_error) < tolerance:
            break
        prev_error = mean_error

        # 4. SVD 求解增量位姿
        R_new, t_new = solve_rigid_transform_svd(src_corr, tgt_corr)

        # 5. 位姿累加
        R = R_new @ R
        t = R_new @ t + t_new

    return R, t
七、总结
| 残差类型 | 优点 | 缺点 | 收敛速度 |
|---|---|---|---|
| Point-to-Point | 计算简单,有闭式 SVD 解,不依赖法线 | 容易卡在局部极小值,需极佳初值 | 较慢 |
| Point-to-Plane | 沿切平面允许自由滑动,不易掉陷阱 | 需要高质量法向量,无法闭式解 | 快(数量级提升) |
ICP 是精配准(Fine Registration)的核心工具。然而,由于 ICP 严重依赖良好的初始位姿,若初始偏差过大将彻底收敛至错误解。在实际工业管线中,通常先使用 [25-ransac-registration.md](file:///i:/Nutstore/1/blog/point-cloud/25-ransac-registration.md)(RANSAC 粗配准) 估算全局粗位姿,或者借助 [24-ndt-registration.md](file:///i:/Nutstore/1/blog/point-cloud/24-ndt-registration.md)(NDT 正态分布变换) 进行宽容度更高的概率对齐。