三维点云处理(五):基于 PCA 的点云法向量估计
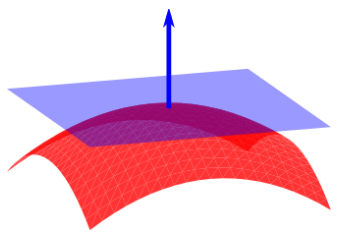
三维点云在曲面采样点处的法向量(Surface Normal, ),定义为垂直于局部拟合切平面的单位向量。基于主成分分析(PCA)的法向量估计是点云几何处理中最基础且高效的核心算法之一。
核心应用场景
- 点云分割与聚类:依据法向量夹角与曲率突变识别物体边缘并分割平面。
- 几何平面检测:结合局部法向量一致性进行 RANSAC 或区域增长平面拟合。
- 深度学习与特征描述:作为 PointNet++、PFH/FPFH 等三维几何特征描述子的输入。
一、数学原理推导:从平面拟合到特征值分解
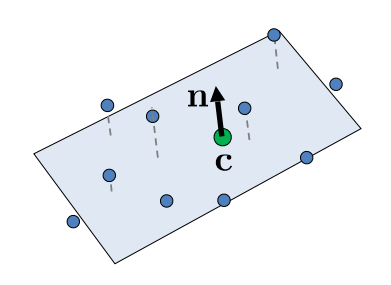
局部表面法向量的估计本质上是一个局部平面拟合问题。给定三维空间中拟合中心及其 个邻域点集 (通过 近邻或半径搜索得到),我们的目标是寻找一个最佳拟合平面(过质心 、法向量为 ),使得所有邻域点到该平面的垂直距离平方和最小。
1. 数据中心化与几何质心
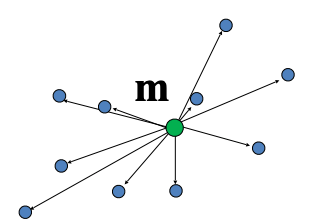
首先计算 个邻域点集 的几何质心(Centroid) :
然后将所有邻域点进行中心化处理,得到从质心 指向每个数据点 的相对位移向量 :
2. 最小化投影距离的目标函数
设拟合切平面的单位法向量为 (满足长度约束 )。数据点 到过质心 、法向量为 的拟合平面的垂直距离 ,即为相对向量 在法线方向 上的标量投影长度:
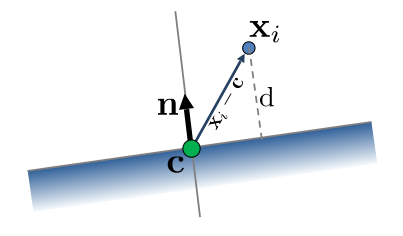
我们的优化目标是寻找法向量 ,使得所有邻域点到平面的垂直距离平方和最小:
利用向量与矩阵内积展开性质:
代回目标函数重写为:
定义邻域点集的协方差矩阵(Covariance Matrix) 为:
于是最小化距离平方和问题简化为:
3. 拉格朗日乘子法求解
引入拉格朗日乘子 ,构建拉格朗日目标函数:
对向量 求偏导并令其为 :
这正是标准的特征值与特征向量方程!
- 必须是协方差矩阵 的特征向量。
- 将特征方程代回距离平方和表达式中:
4. 物理意义结论
要使点到切平面的投影距离平方和取得最小值,对应的特征值 必须取得最小值 。
因此:
- 局部表面法向量 :对应于协方差矩阵 的最小特征值 对应的特征向量。
- 局部切平面主轴:对应于最大特征值 与 中特征值 的特征向量,分别代表局部点云分布方差最大的两个正交方向(即切平面的跨越方向)。
- 局部曲率(Surface Variation / Curvature) :常用最小特征值占特征值之和的比重来定量估计:
说明局部表面非常平坦(最小特征值接近 0); 说明局部点呈各向同性的球状分布或噪声极高。
二、经典 Bug 诊断:主成分的倒置问题
在许多早期的 CSDN 博客或非严谨的点云算法教程中,极易出现特征值排序与特征向量对应关系搞反的 Bug。我们来看一下原专栏中的问题代码:
缺陷代码片段一:法向量提取错误
def get_surface_normals(pcd, points, knn=5):
    pcd_tree = o3d.geometry.KDTreeFlann(pcd)
    N = len(pcd.points)
    normals = []
    for i in range(N):
        [k, idx, _] = pcd_tree.search_knn_vector_3d(pcd.points[i], knn)
        w, v = PCA(points.iloc[idx])
        # BUG: 这里取了 v[:, 0] 作为法向量!
        normals.append(v[:, 0])
return np.array(normals, dtype=np.float64)问题剖析: 在 PCA 函数中,特征对是按照特征值**降序(从大到小)**排列的。即:
v[:, 0]对应最大特征值 (方差最大的主轴)。v[:, 1]对应中间特征值 。v[:, 2]对应最小特征值 (法向量方向)。
原代码直接取了 v[:, 0] 作为法向量,这意味着它计算出的“法向量”其实是切平面中点分布最分散的那条切线。这会导致计算出来的法线全部贴在表面上,而非垂直于表面!
缺陷代码片段二:点云主方向提取错误
w, v = PCA(points)
# BUG: 这里取了 v[:, 2] 作为点云主方向!
point_cloud_vector = v[:, 2]
print('the main orientation of this pointcloud is: ', point_cloud_vector)问题剖析: 同理,这里想求全局点云的“主方向(第一主成分)”,本应使用对应最大特征值的 v[:, 0],原代码却取了 v[:, 2](最小方差方向,即厚度方向),再次将两者物理意义完全颠倒。
三、工程实战:核心参数调优与进阶技巧
1. 参数 (邻域点数) 或 (搜索半径) 的选择经验
局部平面拟合的质量极大地依赖于邻域大小( 或 ):
- 过小(例如 ):极易受到传感器高频噪声(Noise)的影响,计算出的法向量会剧烈抖动。
- 过大(例如 ):拟合平面会跨越物体的几何边界,导致尖锐边缘(Edges)和角点(Corners)的法向量被严重平滑(过度模糊)。
- 经验法则:
- 均匀密度的 LiDAR 点云,通常取 。
- 密度变化大的点云,推荐使用固定半径 搜索代替 近邻搜索,确保局部平面的物理尺度一致。 的取值通常设为平均点间距的 3~5 倍。
2. 无视点的法向一致性传播 (MST 算法)
前文提到的向视点定向(dot(normal, viewpoint) > 0)非常有效,但前提是你必须知道传感器的精确位置。对于从网上下载的现成 Mesh 转点云,或者多站拼接后的稠密点云,视点是不存在的或无意义的。
此时,工业界解决法向量全局一致性的标准做法是最小生成树 (Minimum Spanning Tree, MST) 传播(由 Hoppe 等人在 1992 年提出):
- 以每个点为节点,K 近邻关系为边,边的权重定义为 。
- 选定一个最高位置的点(确信其法向量朝上)作为根节点,计算最小生成树。
- 从根节点开始,利用深度优先或广度优先遍历树,若发现当前节点的法线与父节点的法线夹角 ,则直接反转当前法向。这样就能使得“外部朝向”顺着表面蔓延到整个模型。
3. 曲率 (Surface Variation) 在特征提取中的应用
前面提到的公式 捕捉了局部曲面的平坦程度。
- 地面/墙面:(极小值)。
- 建筑边缘/植被: 显著增大。
- 实战应用:在自动驾驶的地面剥离或 ICP 配准预处理中,可以通过设定阈值(例如 )快速过滤掉所有非平面点,极大减少算法后期的计算负担。
四、工业级 Python 实现:NumPy + Open3D
下面的代码使用纯 numpy 和 open3d(剥离了废弃的 pyntcloud 依赖)重写了整个流程,修正了上述 bug,并加入了至关重要的**法向量符号一致性定向(Normal Orientation Consistency)**处理。
1. 特征向量的符号歧义与重定向
由于特征方程 中,若 是解,则 也是解。在局部拟合中,相邻点的法向量可能有的朝上,有的朝下,这在物理上是不合理的。 解决此问题的经典方法是向视点(Sensor / Viewpoint)定向。如果法向量 与从点 指向视点 的向量的夹角大于 (即点乘为负值),则将其反向:
2. 完整实现代码
import numpy as np
import open3d as o3d
import argparse

def compute_pca(data_points, sort=True):
    """
    对输入点集计算 PCA。
    :param data_points: N x 3 的 NumPy 数组
    :param sort: 是否对特征值进行降序排序
    :return: eigenvalues (特征值, 降序), eigenvectors (特征向量矩阵, 列为特征向量)
    """
    # 1. 数据中心化 (去均值)
    centroid = np.mean(data_points, axis=0)
    normalized_points = data_points - centroid

    # 2. 计算协方差矩阵 (分母使用无偏估计 N-1)
    # rowvar=False 表示每一列代表一个维度 (X, Y, Z),每一行代表一个点
    cov_matrix = np.cov(normalized_points, rowvar=False)

    # 3. 特征分解
    eigenvalues, eigenvectors = np.linalg.eigh(cov_matrix)

    # 4. 排序 (默认 np.linalg.eigh 返回升序,我们转为降序)
    if sort:
        sort_indices = np.argsort(eigenvalues)[::-1]
        eigenvalues = eigenvalues[sort_indices]
        eigenvectors = eigenvectors[:, sort_indices]

    return eigenvalues, eigenvectors

def estimate_surface_normals(pcd, knn=15, viewpoint=np.array([0.0, 0.0, 5.0])):
    """
    利用局部 PCA 估算点云中每个点的法向量,并向指定的视点进行定向一致化。
    """
    points = np.asarray(pcd.points)
    n_points = points.shape[0]
    normals = np.zeros_like(points)
    curvatures = np.zeros(n_points)

    # 建立 KD-Tree 搜索邻域
    pcd_tree = o3d.geometry.KDTreeFlann(pcd)

    for i in range(n_points):
        query_point = points[i]
        # 搜索 K 个最近邻点
        [k, idx, _] = pcd_tree.search_knn_vector_3d(query_point, knn)

        if k < 3:
            normals[i] = np.array([0.0, 0.0, 1.0]) # 邻域点过少时设为默认朝上
            continue

        # 提取局部邻域点集
        neighborhood = points[idx]

        # 计算局部 PCA (特征值按降序排列)
        eigenvalues, eigenvectors = compute_pca(neighborhood, sort=True)

        # 对应最小特征值的特征向量是第 3 列 (索引为 2)
        normal = eigenvectors[:, 2]

        # 计算曲率: l0 / (l0 + l1 + l2) 其中 l0 是最小特征值
        l0, l1, l2 = eigenvalues[2], eigenvalues[1], eigenvalues[0]
        sum_l = l0 + l1 + l2
        curvatures[i] = l0 / sum_l if sum_l > 1e-6 else 0.0

        # 解决符号歧义:向视点方向定向
        dir_to_view = viewpoint - query_point
        if np.dot(normal, dir_to_view) < 0:
            normal = -normal

        normals[i] = normal

    return normals, curvatures

def main():
    parser = argparse.ArgumentParser(description="基于 PCA 的点云法向量计算与重定向")
    parser.add_argument("-i", "--input", required=True, help="输入的 PLY/PCD 格式点云文件路径")
    parser.add_argument("-k", "--knn", type=int, default=15, help="局部平面拟合的 K 邻域点数")
    args = parser.parse_args()

    # 1. 加载点云
    print(f"[PCA Normal] 正在加载点云: {args.input}")
    pcd = o3d.io.read_point_cloud(args.input)
    if pcd.is_empty():
        print("错误: 无法读取点云文件或点云为空。")
        return
    print(f"[PCA Normal] 成功加载点云,共 {len(pcd.points)} 个点")

    # 2. 估计法向量
    # 假设传感器视点位于点云上方 [0.0, 0.0, 10.0]
    viewpoint = np.array([0.0, 0.0, 10.0])
    normals, curvatures = estimate_surface_normals(pcd, knn=args.knn, viewpoint=viewpoint)

    # 3. 将计算出来的法向量赋给 Open3D 点云对象
    pcd.normals = o3d.utility.Vector3dVector(normals)

    # 4. 可视化检查
    # 我们创建一个 LineSet 来直观绘制法线线段
    points_arr = np.asarray(pcd.points)
    line_endpoints = points_arr + 0.1 * normals  # 将法向量按 0.1 倍长度可视化

    all_vertices = np.vstack((points_arr, line_endpoints))
    n_pts = len(points_arr)
    lines = [[i, i + n_pts] for i in range(n_pts)]
    colors = [[0.2, 0.8, 0.2] for _ in range(n_pts)] # 用亮绿色展示法线

    line_set = o3d.geometry.LineSet(
        points=o3d.utility.Vector3dVector(all_vertices),
        lines=o3d.utility.Vector2iVector(lines)
    )
    line_set.colors = o3d.utility.Vector3dVector(colors)

    print("[PCA Normal] 正在启动 Open3D 渲染,绿色线段表示正确的局部法向量方向...")
    o3d.visualization.draw_geometries([pcd, line_set], point_show_normal=False)

if __name__ == "__main__":
    main()
五、总结与思考
在处理三维数据时,数学上的“大小”与物理上的“方向”有明确的映射关系。对于主成分分析(PCA):
- 最大特征值 对应投影方差最大的方向,物理上代表点云局部延展最开的主要分布方向。
- 最小特征值 对应投影方差最小的方向,物理上代表最薄的方向(在平面点云中,垂直平面的厚度应该最小),因而该方向自然成为表面的法向量方向。
在实现图形学与点云算法时,务必仔细检查矩阵特征值求解器(如 numpy.linalg.eigh 或 Eigen::SelfAdjointEigenSolver)返回的排序顺序(是升序还是降序),防止张冠李戴将最大主成分当做表面法向量,引发不可思议的渲染和几何重建逻辑错误。