# 三维点云处理:SHOT 局部特征描述子——球面分区与方向直方图
SHOT(Signature of Histograms of OrienTations)是 Tombari 等人于 2010 年提出的三维局部特征描述子。相比 FPFH 仅编码点对之间的角度统计,SHOT 通过球面空间分区同时编码了局部表面的几何形状(法向量方向分布)和空间结构(点在球形分区中的分布),是目前综合性能最优的描述子之一。
一、SHOT 的核心设计理念
1.1 空间-角度双重编码
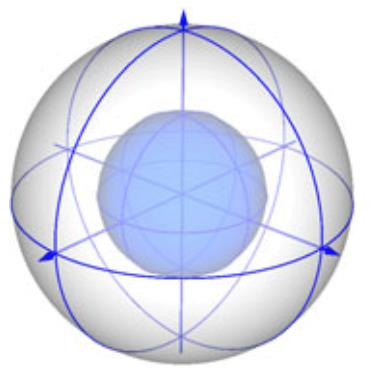
SHOT 在一个以关键点为中心的球形支撑区域内,将空间划分为若干个子区域,并在每个子区域内统计法向量方向的直方图:
总计: 2 (径向) × 8 (方位角) × 2 (仰角) = 32 个空间分区。
每个空间分区内统计一个 11 bin 的法向量方向直方图(用法向量与关键点法向量的夹角量化)。
最终 SHOT 描述子维度: 维。
1.2 与 FPFH 的本质区别
FPFH 告诉你"邻域内法向量整体偏转多少度",但丢失了"在哪个方向偏转"的空间信息。SHOT 通过空间分区保留了这些信息,区分力显著更高。
二、局部参考坐标系(LRF)
2.1 为什么需要 LRF?对抗 SE(3) 刚体变换的利器
在三维空间中,同一个物体在不同扫描视角下会产生任意的 SE(3) 刚体变换(包含 3 自由度平移与 3 自由度旋转)。如果直接使用全局世界坐标系 来统计直方图,一旦物体发生旋转,描述子将面目全非。
为了获得绝对的旋转平移不变性,SHOT(以及所有高级描述子)必须为每个关键点建立一个唯一的、可重复的局部参考坐标系(Local Reference Frame, LRF)。
- 对抗平移 (Translation Invariance):将关键点 强制设为 LRF 的原点 。所有邻域点仅保留相对向量 ,从而彻底消除平移的影响。
- 对抗旋转 (Rotation Invariance):利用局部曲面的内蕴几何特征(如主法线方向、最大曲率方向)来建立 三个正交局部坐标轴。当全局物体发生旋转时,这些局部几何特征会“紧紧咬合”在物体表面并随之一同精准旋转。
- 降维打击:所有邻域点均被投影到这个随动旋转的 LRF 中,此时它们的局部坐标完全摆脱了全局位姿的干扰,实现了真正的“视角无关”。
2.2 LRF 的构建——加权 PCA + 符号消歧
LRF 的三轴构建过程:
计算加权协方差矩阵(距离关键点越近权重越大):
特征分解得到正交方向,但特征向量的符号存在歧义( 和 都是特征向量)。
符号消歧(Sign Disambiguation):对于每个特征向量 ,统计邻域点在该方向上的分布偏向:
如果 ,则将 反转为 。这确保了 LRF 三轴的符号一致性。
2.3 LRF 实现的代码
def compute_shot_lrf(points, query_idx, radius):
    """
    为 SHOT 描述子计算局部参考坐标系。

    :param points: N x 3
    :param query_idx: 关键点索引
    :param radius: 支撑半径
    :return: LRF 的 3x3 旋转矩阵 (列为主轴)
    """
    p_q = points[query_idx]

    # 1. 半径搜索
    dists = np.linalg.norm(points - p_q, axis=1)
    mask = dists < radius
    neighborhood = points[mask]
    neighborhood_dists = dists[mask]

    if len(neighborhood) < 10:
        return np.eye(3)

    # 2. 加权协方差矩阵
    weights = radius - neighborhood_dists
    weights = weights / weights.sum()

    centered = neighborhood - p_q
    cov = np.zeros((3, 3))
    for j, pt in enumerate(centered):
        cov += weights[j] * np.outer(pt, pt)

    # 3. 特征分解
    eigenvalues, eigenvectors = np.linalg.eigh(cov)  # 升序

    # 4. 符号消歧
    for k in range(3):
        v_k = eigenvectors[:, k]
        projections = centered @ v_k

        n_pos = np.sum(projections >= 0)
        n_neg = np.sum(projections < 0)

        if n_pos < n_neg:
            eigenvectors[:, k] = -v_k

    return eigenvectors
三、SHOT 描述子的构造
3.1 球面分区
在 LRF 中对邻域点进行空间分区:
- 径向 (Radial):2 份(inner sphere + outer shell)
- 仰角 (Elevation):2 份(upper + lower hemisphere)
- 方位角 (Azimuth):8 份(每份 45°)
3.2 每个分区内的方向直方图
在每个空间分区内,统计该分区内所有点的法向量与关键点法向量之间的夹角余弦 的分布,量化为 11 bins:
3.3 插值策略(避免边界效应)
SHOT 对每个邻域点使用三线性插值(trilinear interpolation)将其贡献分配到相邻的分区中,避免空间分区边界处的硬分配导致的量化伪影。
3.4 Python 实现
def compute_shot_descriptor(points, normals, query_idx, radius=0.1,
                             n_radial=2, n_elevation=2, n_azimuth=8, n_bins=11):
    """
    计算单个关键点的 SHOT 描述子 (简化版,无插值)。

    :return: 352 维描述子向量
    """
    p_q = points[query_idx]
    n_q = normals[query_idx]
    n_q = n_q / (np.linalg.norm(n_q) + 1e-10)

    # 1. 搜索支撑域
    dists = np.linalg.norm(points - p_q, axis=1)
    mask = dists < radius
    neighbors = points[mask]
    neighbor_normals = normals[mask]
    neighbor_dists = dists[mask]

    if len(neighbors) < 10:
        return np.zeros(n_radial * n_elevation * n_azimuth * n_bins)

    # 2. 计算 LRF
    lrf = compute_shot_lrf(points, query_idx, radius)

    # 3. 转换到 LRF 坐标系
    local_neighbors = (neighbors - p_q) @ lrf  # 旋转到 LRF
    local_normals = neighbor_normals @ lrf

    # 4. 对每个邻域点进行分区和累加
    descriptor = np.zeros((n_radial, n_elevation, n_azimuth, n_bins))

    for j, pt in enumerate(local_neighbors):
        r = np.linalg.norm(pt)
        if r < 1e-10:
            continue

        # 径向分区
        r_idx = 0 if r < radius / 2 else 1
        r_idx = min(r_idx, n_radial - 1)

        # 仰角分区 (基于 z 坐标的符号)
        e_idx = 0 if pt[2] >= 0 else 1

        # 方位角分区 (基于 xy 平面中的角度)
        azimuth = np.arctan2(pt[1], pt[0])  # (-π, π)
        azimuth = (azimuth + np.pi) / (2 * np.pi)  # (0, 1)
        a_idx = int(azimuth * n_azimuth) % n_azimuth

        # 法向量夹角
        cos_theta = np.dot(local_normals[j], n_q @ lrf)
        cos_theta = np.clip(cos_theta, -1.0, 1.0)
        b_idx = int((cos_theta + 1.0) / 2.0 * n_bins)
        b_idx = np.clip(b_idx, 0, n_bins - 1)

        descriptor[r_idx, e_idx, a_idx, b_idx] += 1

    # 5. L2 归一化
    desc_flat = descriptor.ravel()
    norm = np.linalg.norm(desc_flat)
    if norm > 1e-10:
        desc_flat = desc_flat / norm

    return desc_flat
四、SHOT vs FPFH 对比总结
  描述能力对比示意

  场景: 一个点云中的"台阶"结构 (平面 + 垂直面)

  FPFH 描述子                     SHOT 描述子

  α 分布: ██░░░░░░░░             分区 [0,0,0]: ████░░░░░░░  (台阶顶面)
  φ 分布: ██████░░░░             分区 [0,0,1]: ██░░████░░░  (左上角点集)
  θ 分布: ███░░░░░░░              分区 [1,0,0]: ░░░░████░░  (台阶立面)
                                  分区 [1,1,0]: ██░░░░░░██  (右下角点集)
                                  分区 ...
  ─────────────────────           ──────────────────────────
  只告诉你"法向量偏了多少度"      告诉你"在哪个方向偏了多少度"
无法区分对称结构 可以区分空间上不同的相似形状| 维度 | FPFH | SHOT |
|---|---|---|
| 描述子维度 | 33 | 352 |
| 空间信息 | ❌ 不保留 | ✅ 球面网格分区 |
| LRF 需求 | ❌(Darboux 框架隐式处理) | ✅(需要显式建立 LRF) |
| 旋转不变性 | ✅ | ✅(通过 LRF) |
| 噪声鲁棒性 | 好 | 极好(分区 + 直方图平滑) |
| 匹配精度 | 中等 | 高(尤其是结构丰富的场景) |
| 计算速度 | 极快 | 较快(比 PFH 快,比 FPFH 慢) |
| 存储开销 | 33 维 × 4 bytes | 352 维 × 4 bytes(大 10 倍) |
五、使用 Open3D 的 SHOT 实现
注意:截至 Open3D 0.18,SHOT 需要从源码编译开启
WITH_OPENMP和点云特征模块。
# 三维点云处理(二十二):SHOT 局部特征描述子
# 以下是概念性代码示意

def pcl_shot_example(source_pcd, target_pcd):
    """
    使用 PCL (Python-PCL) 进行 SHOT 特征匹配(概念示意)。
    实际项目中使用 pclpy 或 Open3D + FPFH 作为替代。
    """
    # import pclpy
    # shot_est = pclpy.shot.ShOTEstimation()
    # ...
    pass
在实践中,由于 SHOT 的描述子维度较高(352 维),特征匹配的存储和计算成本都高于 FPFH。对于大多数配准场景,FPFH + ICP 的组合已经足够精确。SHOT 更适用于需要高区分力的三维物体识别场景。
六、总结
| 概念 | 要点 |
|---|---|
| SHOT 设计 | 球面空间分区(32 格)× 法向量方向直方图(11 bins)= 352 维 |
| LRF | 加权 PCA + 符号消歧 → 可重复的局部坐标系 |
| 核心优势 | 同时编码几何(法向量方向)和空间(哪个分区)信息 |
| 核心代价 | 高维(352 vs FPFH 的 33)、需要稳定 LRF |
| 适用场景 | 高精度三维物体识别、对空间结构敏感的特征匹配 |
特征点检测与描述的学习到此结束。从下一章开始,我们将进入三维点云处理的最后一个核心模块——点云配准,学习如何将不同视角的点云对齐到同一坐标系下。