三维点云处理(二十一):PFH 与 FPFH 点特征直方图描述子
在完成特征点检测(Keypoint Detection)后,下一步是提取局部特征描述子(Feature Descriptor)。描述子用高维向量刻画特征点邻域的几何构型,是点云配准(Registration)、三维姿态估计和语义分割的基石。
本文深入解析最经典的两大局部特征描述子:PFH(Point Feature Histogram) 与其加速算法 FPFH(Fast Point Feature Histogram)。
一、特征描述子引言与应用背景
1.1 特征描述子的核心任务
在三维点云中,特征提取分为两个独立但紧密联系的步骤:
- 检测(Detection):在点云中识别出具有显著几何特征的关关键点(Keypoints,如 Harris 3D/6D、ISS)。
- 描述(Description):以每个关键点为中心,在其局部邻域内提取一个能够表征几何形状的特征向量(Descriptor)。
- 匹配(Matching):通过计算不同视角点云描述子之间的距离(如欧氏距离),寻找点与点之间的对应关系(Correspondences)。
1.2 理想描述子的四大属性
一个优秀的三维局部特征描述子必须具备以下性质:
| 属性 | 物理含义 | 违背反例 |
|---|---|---|
| 6D 位姿不变性 | 无论点云如何旋转或平移,同一位置的描述子保持不变 | 直接利用绝对世界坐标 |
| 采样密度鲁棒性 | 点云稀疏度或扫描距离发生变化时,描述子保持稳定 | 强依赖固定点数或绝对距离的统计 |
| 抗噪与遮挡能力 | 传感器噪声或局部遮挡时不发生剧烈变动 | 直接使用二阶高阶微分或原始点阵 |
| 高区分度(Distinctiveness) | 不同几何结构(平面、角点、球极)对应截然不同的向量 | 维度过低或丢弃空间结构信息 |
二、PFH(Point Feature Histogram)数学原理
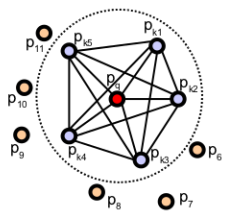
PFH(点特征直方图) 是 Rusu 等人于 2008 年提出的经典几何描述子。其核心思想是:利用局部邻域内**所有点对(Pairwise)**的法向量相对偏转角,构建高维概率统计直方图。
2.1 局部 Darboux 坐标系(UVW 框架)
为了保证刚体变换不变性(6D Pose Invariance),PFH 不直接使用全局坐标,而是为邻域内的每一对点 建立一个随局部法向量自适应旋转的 Darboux 局部参考坐标系。
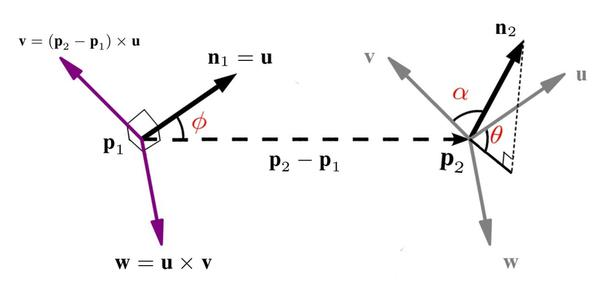
假定 为源点(Source Point), 为目标点(Target Point),且 分别为两点处的单位法向量。选择法向量与两点连线夹角较小的一点作为 (确保坐标系确定),Darboux 坐标系的正交基 定义为:
2.2 四元组角度特征(Quadruplet)
在 Darboux 框架下,点对 及其法向量 的相对几何姿态可完全由 3 个角度和 1 个距离构成的四元组 唯一表征:
  四元组 [α, φ, θ, d] 的几何意义

  α (alpha):  目标法向量 n_t 在 v-w 平面上的投影 → 描述两切平面的"面外"倾斜程度
  φ (phi):    连线 (p_t - p_s) 与 u 轴 (n_s) 的夹角 → 描述两点间的相对"高度与倾角"
  θ (theta):  目标法向量 n_t 在 u-w 平面上的偏转角 → 描述绕主法向的旋转角度
d: 两点之间的三维欧氏距离注意:在实践中,通常忽略距离参数 。因为点云采样密度在不同视角下会剧烈改变,忽略 可以使描述子对点云密度变化和缩放具备强鲁棒性。
2.3 PFH 的直方图离散化与维度计算
对关键点 及其半径 支撑邻域内包含的 个邻域点:
- 组合全连接点对:在 个邻域点中取遍所有点对,共计产生 对组合。
- 计算角度三元组:对每对组合计算 。
- 三维体素网格(Voxel Grid)直方图统计:
- 将每个角度的取值范围区间均匀划分为 个区间(Bin,通常取 )。
- 三个角度组合形成一个大小为 的三维直方图网格。
- 对每一个点对的三元组,将其投射到对应的体素网格中并累加频次。
- 归一化:将长度为 的直方图向量进行 或 归一化,即得到 的 PFH 描述子(当 时,维度为 维)。
2.4 PFH 的时间复杂度与局限
对于包含 个点的点云,若每个点的半径邻域平均包含 个点:
- 单个点的计算复杂度为 ;
- 整幅点云的计算复杂度为 。
当点云密度较高(如 )或点云规模达百万级时, 的二次方复杂度会导致计算极度缓慢,难以满足实时处理的要求。
三、FPFH(Fast Point Feature Histogram)加速机制
为了解决 PFH 计算复杂度过高的痛点,Rusu 等人在 2009 年提出了 FPFH(快速点特征直方图),将计算复杂度从 成功降低至 ,同时保持了与 PFH 相当的几何区分度。
3.1 简化版点特征直方图(SPFH)
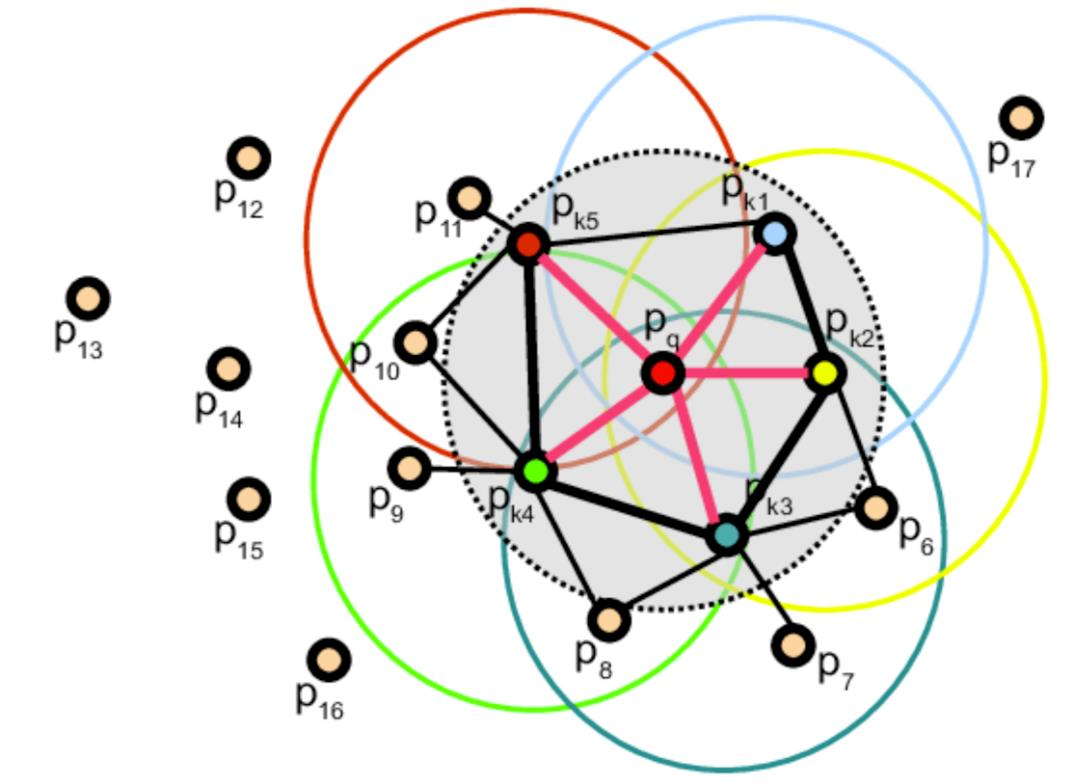
FPFH 不再计算邻域内所有点对的两两关系,而是引入了简化版 PFH(Simplified Point Feature Histogram, SPFH):
- 对于查询关键点 ,仅计算它与邻域内 个邻域点 之间直接相连的单向点对。
- 对这 个点对计算角度三元组 。
- 分别为 建立 1D 直方图(设 Bin 数为 ,如 )。
- 将 3 个 1D 直方图首尾拼接,得到该点的 SPFH 向量(维度为 维)。
3.2 邻域二次加权聚合
仅靠 SPFH 丢失了邻域点之间的相互几何关联。为了弥补这一信息,FPFH 通过二次邻域加权聚合,将邻域点的 SPFH 混合到中心点中:
权重 定义为中心点 与邻域点 之间三维欧氏距离倒数的反比(距离反比加权):
3.3 拓扑覆盖范围扩展与跨阶交互
通过二次加权聚合,FPFH 产生了独特的几何效应:
- 空间拓扑:计算从星形连接(Star Topology)扩展到了半径为 的跨阶邻域(Range )。
- 二次统计信息:使得距离为 范围内的点能够通过中间邻域点间接地向中心点传递相对几何姿态。
四、PFH vs FPFH 详尽对比
下面的对比表总结了 PFH 与 FPFH 的核心差异:
| 维度 | PFH (Point Feature Histogram) | FPFH (Fast Point Feature Histogram) |
|---|---|---|
| 拓扑连接方式 | 全连接网格 (Fully Connected Topology) | 星形连接 + 邻域加权聚合 (Star Topology + Aggregation) |
| 计算复杂度 | (二次方量级,极慢) | (线性量级,极快) |
| 直方图编码方式 | 3D 联合体素直方图 () | 3 个独立 1D 直方图拼接 () |
| 典型特征维度 | 125 维 () | 33 维 () |
| 邻域影响半径 | 支撑半径 | 扩展支撑半径 |
| 重复边计算 | 每条边无重复计算 | 部分邻域节点之间的连接被重复计算(Thick Edges) |
| 适用场景 | 小规模高精度语义分类/局部识别 | 大规模实时点云配准 (Registration / SLAM) |
4.1 为什么 FPFH 是全局粗配准的“工业界黄金标准”?
在三维视觉工程落地中(如基于 RANSAC 或 Fast Global Registration 的点云粗配准),FPFH 几乎成为了各大开源库(PCL, Open3D)的默认描述子,原因在于它在以下三个维度的完美平衡:
- 极致的并行化潜力 (GPU/多线程友好): 计算 SPFH 时,每个点与其 个邻居的计算是完全独立的;在第二步邻域聚合时,依然只是单纯的查表与加权求和。这种完全解耦的两阶段(Two-pass)算法极其适合在 CPU 上通过 OpenMP 进行多线程加速,或在 GPU(CUDA)上进行成千上万个核心的高效并行映射。
- 紧凑的维度与极速的特征空间检索: 描述子匹配需要在特征空间中利用 KD-Tree 进行 K-NN 检索。33 维的 FPFH 相比于 125 维的 PFH 或高达 352 维的 SHOT,大大缓解了高维空间搜索的“维数灾难”。它在确保几何区分度(足以区分边缘、角点与平面)的同时,将特征匹配的速度提升了一个数量级。
- 隐式的多尺度特征融合: 通过第二步的邻域二次加权,FPFH 实际上隐式地将感受野从 扩展到了 。这种“中心清晰、边缘模糊”的描述模式天然具备了对抗遮挡和传感器噪声的强鲁棒性。
五、Python 代码实现与 Open3D 实践
5.1 纯 NumPy 实现 FPFH (原理演示)
import numpy as np
from scipy.spatial import KDTree


def compute_darboux_triplet(p_s, n_s, p_t, n_t):
    """
    计算两点及其法向量在 Darboux 框架下的角度三元组 [alpha, phi, theta]。
    """
    dp = p_t - p_s
    d = np.linalg.norm(dp)
    if d < 1e-10:
        return 0.0, 0.0, 0.0

    # 1. 构建 UVW 框架
    u = n_s
    v = np.cross(u, dp / d)
    v_norm = np.linalg.norm(v)
    if v_norm < 1e-10:
        return 0.0, 0.0, 0.0
    v /= v_norm
    w = np.cross(u, v)

    # 2. 计算三角度特征
    alpha = np.dot(v, n_t)
    phi = np.dot(u, dp / d)
    theta = np.arctan2(np.dot(w, n_t), np.dot(u, n_t))

    return alpha, phi, theta


def compute_spfh(points, normals, query_idx, tree, radius, num_bins=11):
    """
    计算单个点的 SPFH 向量 (33维)。
    """
    p_q = points[query_idx]
    n_q = normals[query_idx]

    neighbor_indices = tree.query_ball_point(p_q, radius)
    if len(neighbor_indices) <= 1:
        return np.zeros(3 * num_bins), neighbor_indices

    alphas, phis, thetas = [], [], []

    for idx in neighbor_indices:
        if idx == query_idx:
            continue
        p_k = points[idx]
        n_k = normals[idx]

        # 保证 u 轴选择夹角小的一方
        if np.dot(n_q, p_k - p_q) >= 0:
            a, p, t = compute_darboux_triplet(p_q, n_q, p_k, n_k)
        else:
            a, p, t = compute_darboux_triplet(p_k, n_k, p_q, n_q)

        alphas.append(a)
        phis.append(p)
        thetas.append(t)

    # 建立 1D 直方图
    hist_alpha, _ = np.histogram(alphas, bins=num_bins, range=(-1.0, 1.0))
    hist_phi, _ = np.histogram(phis, bins=num_bins, range=(-1.0, 1.0))
    hist_theta, _ = np.histogram(thetas, bins=num_bins, range=(-np.pi, np.pi))

    spfh = np.concatenate([hist_alpha, hist_phi, hist_theta]).astype(float)
    sum_val = np.sum(spfh)
    if sum_val > 0:
        spfh /= sum_val

    return spfh, neighbor_indices


def compute_fpfh_numpy(points, normals, radius=0.05, num_bins=11):
    """
    纯 NumPy 计算点云所有点的 FPFH 描述子。
    :return: (N, 33) FPFH 特征矩阵
    """
    N = points.shape[0]
    tree = KDTree(points)

    # 步骤 1: 计算所有点的 SPFH
    spfh_array = np.zeros((N, 3 * num_bins))
    neighbors_list = []

    for i in range(N):
        spfh, neighbors = compute_spfh(points, normals, i, tree, radius, num_bins)
        spfh_array[i] = spfh
        neighbors_list.append(neighbors)

    # 步骤 2: 邻域二次加权求和
    fpfh_array = np.zeros((N, 3 * num_bins))

    for i in range(N):
        neighbors = neighbors_list[i]
        if len(neighbors) <= 1:
            fpfh_array[i] = spfh_array[i]
            continue

        p_q = points[i]
        weights = []
        spfh_neighbors = []

        for k in neighbors:
            if k == i:
                continue
            dist = np.linalg.norm(p_q - points[k])
            if dist > 1e-10:
                weights.append(1.0 / dist)
                spfh_neighbors.append(spfh_array[k])

        if len(weights) == 0:
            fpfh_array[i] = spfh_array[i]
        else:
            weights = np.array(weights)
            weights /= np.sum(weights)
            weighted_spfh = np.sum(weights[:, None] * np.array(spfh_neighbors), axis=0)
            fpfh_array[i] = spfh_array[i] + weighted_spfh

            # L1 归一化
            norm_val = np.sum(fpfh_array[i])
            if norm_val > 0:
                fpfh_array[i] /= norm_val

    return fpfh_array
5.2 Open3D 内置 FPFH API 调用
在实际工程项目中,使用 Open3D 提供的 C++ 加速 API 进行 FPFH 计算:
import open3d as o3d
import numpy as np


def extract_fpfh_open3d(pcd, voxel_size=0.05):
    """
    使用 Open3D 高性能提取 FPFH 描述子。
    """
    # 1. 法向量估计
    radius_normal = voxel_size * 2
    pcd.estimate_normals(
        o3d.geometry.KDTreeSearchParamHybrid(radius=radius_normal, max_nn=30)
    )

    # 2. 计算 FPFH 描述子
    radius_feature = voxel_size * 5
    fpfh = o3d.pipelines.registration.compute_fpfh_feature(
        pcd,
        o3d.geometry.KDTreeSearchParamHybrid(radius=radius_feature, max_nn=100)
    )

    # fpfh.data 的形状为 (33, N)
    features = fpfh.data.T
    print(f"提取点数: {len(pcd.points)}, FPFH 特征矩阵形状: {features.shape}")
    return features
六、总结与知识脉络
| 概念 | 核心要点 |
|---|---|
| Darboux 坐标系 | 基于法向量 和两点连线建立的局部正交基 ,消除 6D 位姿依赖 |
| 四元组特征 | 表征相对几何姿态;忽略 可获得采样密度鲁棒性 |
| PFH 核心 | 全连接点对 + 维三维体素直方图,表征能力强但计算极慢 |
| SPFH | 仅计算中心点到邻域点星形连接的 1D 直方图拼接( 维) |
| FPFH 核心 | SPFH + 邻域距离反比二次加权,将复杂度降至 ,支撑半径扩展至 |
PFH 与 FPFH 完美解答了“如何高效统计局部几何表面曲率变异”的问题。在实际工程与算法体系中,FPFH 结合 RANSAC 被广泛应用于粗配准(Coarse Registration)。下一章将探讨另一种经典描述子——SHOT(Signature of Histograms of OrienTations)。