三维点云处理(十九):Harris 角点检测 (2D/3D/6D)
特征点检测(Keypoint Detection) 是三维点云匹配、三维姿态估计与点云配准的第一步。通过筛选具有剧烈几何变化与高可重复性的少数关键点,能够大幅降低高维特征描述子的计算开销。
在二维图像处理中,Harris 角点检测器是最为经典的特征提取算法。本文深入探讨 Harris 算法从 2D 图像向 3D 点云及多维空间(3D 几何 + 反射强度/颜色/法线)推广的数学推导、算法实现与原理细节。
核心算法特点对比
| 算法方案 | 核心原理 | 筛选判定准则 | 优点与适用场景 |
|---|---|---|---|
| Harris 2D | 图像梯度结构张量 | 2D 像素网格,利用 梯度检测角点 | |
| Harris 3D (曲面拟合法) | 局部拟合切曲面 导数 | 拟合曲面高程梯度的结构张量角点响应 | 借助切平面局部坐标系,几何意义明确 |
| Harris 3D (协方差谱法) | 3D 坐标局部协方差特征值 | 局部极大值 | 计算高效,检测三个正交方向变异均显著的三维角点 |
| Harris 6D (联合特征) | 拼接坐标与法线/强度构建 联合协方差 | 6D 结构张量角点响应极值 | 可突破几何限制,在平面上跨维度检测颜色/强度或法向突变点 |
一、特征点的三大准则与几何分类
1.1 什么是好的特征点?
一个优秀的三维特征点(Keypoint)应当满足以下三大准则:
| 准则 | 物理含义 | 违背反例 |
|---|---|---|
| 可重复性(Repeatability) | 同一物理场景在不同视角、扫描距离或噪声扰动下,能反复检测到相同的特征点 | 只在特定拍摄角度可检测出的孤立点 |
| 显著性(Saliency) | 点的局部邻域具有与众不同的几何结构,各向异性强 | 大面积平坦区域上的平庸点 |
| 信息量(Informativeness) | 包含足够丰富的几何/纹理信息,可用于后续特征描述与匹配 | 可稳定检测但缺乏几何判别力的点 |
1.2 局部几何形态与特征谱分类
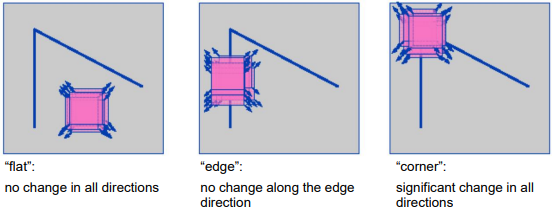
从三维曲面的局部几何形态来看,表面上的点可分为三类。通过 PCA(协方差矩阵分析)导出的特征值谱 (降序),可清晰地区分它们的几何属性:
| 点类型 | 特征值分布(降序 ) | 几何物理表达 | Harris 响应趋势 |
|---|---|---|---|
| 平面点 (Planar) | 点集中在二维切平面内,法线方向变异极小 | 响应极低 | |
| 边缘点 (Edge) | 点集中在一维直线上 | 响应中等(仅一个维度变化) | |
| 3D 角点 (Corner) | 且均显著 | 三维空间三个正交方向上均有剧烈几何突变 | 极高(三维角点) |
二、Harris 2D 角点检测原理(回顾)
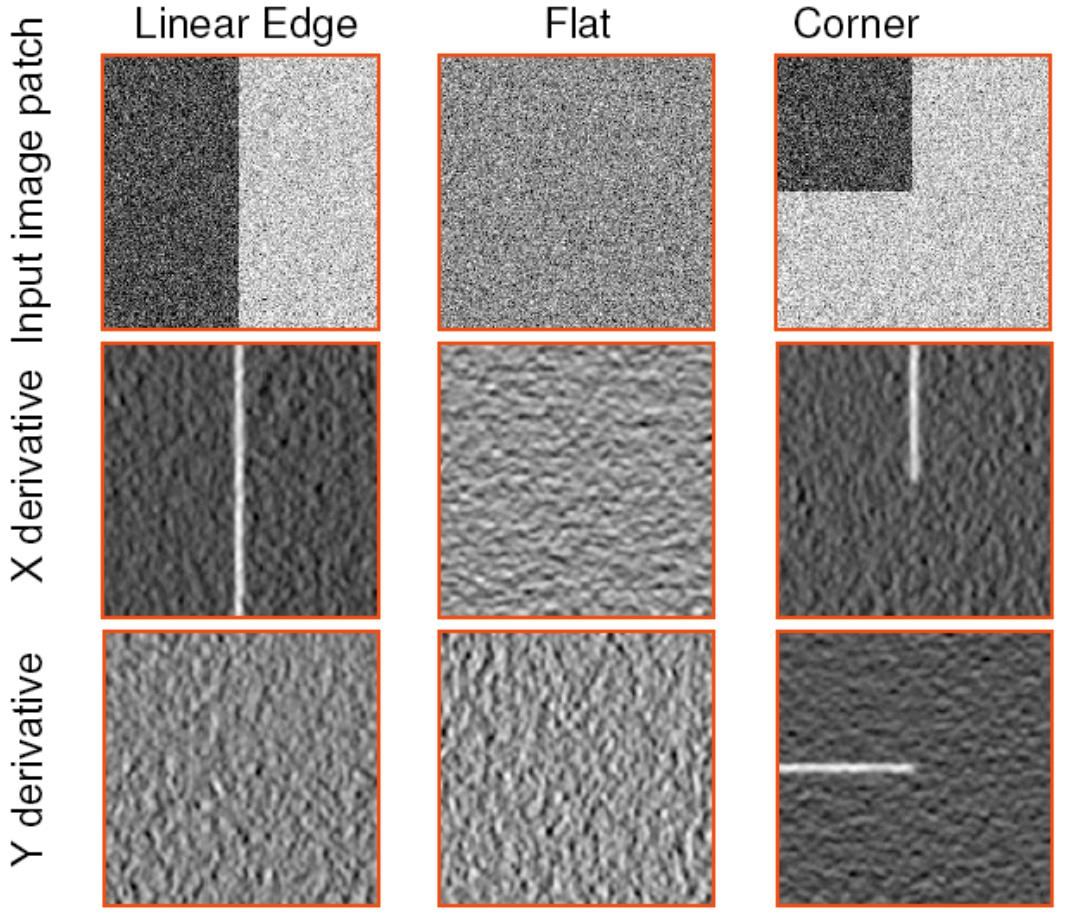
在 2D 灰度图像中,Harris 通过移动小窗口 观察像素灰度的变化。在窗口发生微小位移 时,自相关函数 表达式为:
其中 为 2D 结构张量(二阶矩矩阵):
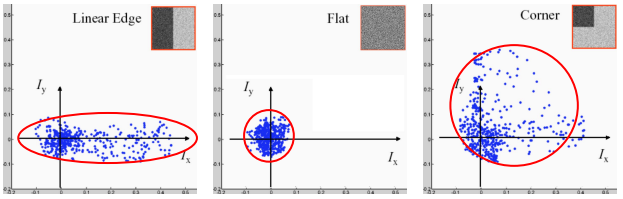
的两个特征值 决定了局部区域在两个正交方向上的梯度强度:
- 平坦区域: 均很小;
- 边缘区域: 或 ;
- 角点区域: 均很大。
为避免显式计算特征分解,Harris 定义角点响应函数 :
三、Harris 3D:从 2D 到 3D 点云的推广
在无规则、无网格结构的三维点云中,将 2D Harris 推广到 3D 主要有两条经典路径:
3.1 路径一:曲面拟合与梯度张量法(Sipiran 路径)
- 确定局部切平面:对点 及其半径 支撑邻域内的点云,计算主法向量 ,以 为原点、法线 为 轴正方向,构建局部坐标系 。
- 拟合曲面:将邻域点投影到局部坐标系中,拟合二次曲面:
- 计算高程梯度:在原点 处计算二次曲面的偏导数 , 。
- 构造二阶矩张量 :
- 计算角点响应:同 2D Harris 计算响应 。
3.2 路径二:3D 协方差矩阵特征谱法
在三维空间中,直接利用点 支撑邻域 内三维坐标的 协方差矩阵 :
设 的三个特征值为 。可以通过特征值乘积与和的运算构造三维 Harris 响应函数:
或者采用标准化更强、不依赖量纲参数 的表达形式:
物理直觉:只有当三个特征值 都显著大于 0 时(即点云在空间三个正交方向上都有剧烈变动),响应值 才会取得极大值,精确对应三维尖锐角点(如立方体顶角、三平面交汇点)。
3.3 Harris 3D 参数选择的工程经验
在实际应用中,提取的三维角点质量极大程度上取决于以下两个超参数:
- 邻域搜索半径 (Scale / Radius):
- 物理含义:决定了角点检测的感受野(尺度)。
- 调参法则:如果 设得过小(接近点间距),提取的将全是点云的高频传感器噪声(把微小的粗糙表面当成角点);如果 设得过大,则会严重模糊几何细节,甚至多个相邻的小角点会被融合成一个无意义的大团。通常 建议设置为点云平均点间距(Resolution)的 5~15 倍。
- Harris 经验系数 :
- 物理含义:控制着角点筛选的“严苛程度”。
- 调参法则:通常取值 。 越大,惩罚项 越大,筛选条件越苛刻,提取到的角点数量越少但绝对尖锐度越高。若想提取更多潜在的关键点,可适当降低 值。
四、Harris 6D 与强度扩展(Harris with Intensity / Normals)
4.1 几何角点的局限性
纯 3D 坐标算出的 Harris 3D 只能检测几何结构上剧烈交叠的“几何角点”。但在实际应用中(如搭载 RGB-D 传感器或带反射强度的 LiDAR 点云):
- 如果一个物体表面在几何上是完全平坦的,但表面上有丰富的颜色图案纹理或反射强度变化(如地面白线、标志牌),Harris 3D 会完全失效;
- 如果曲面法向量变化剧烈(如折线或凸起边界),坐标分布可能变异不大,但法线方向有巨大突变。
4.2 Harris 6D 联合协方差
为了克服这一缺陷,经典文献中提出了扩展的 Harris 6D(或带 intensities 的 Harris 3D):
将点的 3D 空间坐标与 3D 法向量(或色彩/强度梯度)进行拼接,构成 6 维联合特征向量:
在邻域内计算 联合协方差矩阵 :
计算 特征分解的最小特征值或综合角点响应。
  Harris 3D vs Harris 6D 对比

  特征维度            检测类型                       典型失效例
  ─────────────────────────────────────────────────────────────────────────────
  Harris 3D (3D)      纯几何 3D 顶角与三面交点         平坦表面上的颜色/强度/法线突变点
  Harris 6D (6D)      几何角点 + 纹理/强度/法向突变点    全各向同性均匀散点
五、纯 Python 与 Open3D 代码实现
以下提供使用纯 Python (NumPy) 与 Open3D 实现 Harris 3D/6D 角点检测的完整代码。
import numpy as np
import open3d as o3d
from scipy.spatial import KDTree


def harris_3d_keypoints(pcd, radius=0.05, harris_k=0.04, top_k=500):
    """
    基于 3D 协方差矩阵特征谱法的 Harris 3D 角点检测实现

    :param pcd: Open3D PointCloud 对象
    :param radius: 邻域搜索半径
    :param harris_k: Harris 经验系数 k
    :param top_k: 保留响应值最大的前 top_k 个关键点
    :return: 关键点 open3d.geometry.PointCloud
    """
    points = np.asarray(pcd.points)
    N = len(points)
    tree = KDTree(points)

    responses = np.zeros(N)

    for i in range(N):
        # 搜索半径 r 内的所有邻域点
        idx = tree.query_ball_point(points[i], r=radius)
        if len(idx) < 5:
            continue

        neighbors = points[idx]
        # 计算 3x3 协方差矩阵
        centroid = np.mean(neighbors, axis=0)
        centered = neighbors - centroid
        cov = (centered.T @ centered) / len(neighbors)

        # 计算特征值 (降序 λ1 >= λ2 >= λ3)
        eigvals = np.linalg.eigvalsh(cov)
        l3, l2, l1 = eigvals[0], eigvals[1], eigvals[2]

        if l1 <= 1e-8:
            continue

        # 计算响应函数 R = λ1*λ2*λ3 / (λ1 + λ2 + λ3) 或 det(Σ) - k*tr(Σ)^3
        det_cov = l1 * l2 * l3
        trace_cov = l1 + l2 + l3
        responses[i] = det_cov / (trace_cov + 1e-8)

    # 非极大值抑制 (NMS) 保留 Top-K
    sorted_indices = np.argsort(responses)[::-1]
    selected_indices = []

    selected_mask = np.zeros(N, dtype=bool)
    for idx in sorted_indices:
        if responses[idx] <= 0:
            break
        if selected_mask[idx]:
            continue

        selected_indices.append(idx)
        if len(selected_indices) >= top_k:
            break

        # 抑制半径 r 内的其他点
        suppress_idx = tree.query_ball_point(points[idx], r=radius)
        selected_mask[suppress_idx] = True

    keypoints = pcd.select_by_index(selected_indices)
    return keypoints


if __name__ == "__main__":
    # 创建简单测试立方体点云
    mesh = o3d.geometry.TriangleMesh.create_box(width=1.0, height=1.0, depth=1.0)
    pcd = mesh.sample_points_uniformly(number_of_points=5000)

    keypoints = harris_3d_keypoints(pcd, radius=0.1, top_k=200)
    print(f"原始点数: {len(pcd.points)}, 提取 Harris 3D 关键点数: {len(keypoints.points)}")
六、总结
| 维度 | Harris 2D | Harris 3D | Harris 6D |
|---|---|---|---|
| 输入空间 | 2D 像素矩阵 | 3D 空间点集 | 6D 联合空间 / 强度 |
| 核心矩阵 | 梯度结构张量 | 空间坐标协方差 | 联合特征协方差 |
| 检测目标 | 图像角点与边缘突变 | 3D 空间立体几何角点 | 几何角点 + 纹理/反射强度/法线突变点 |
| 局限性 | 缺乏深度与 3D 空间不变性 | 对点云密度变化与尺度缩放敏感 | 计算开销较大,且依赖高质量法线/强度信息 |
Harris 角点检测器奠定了三维特征点检测的理论基础。为了进一步解决 Harris 依赖绝对尺度、对点云密度变化敏感的问题,在下一章中,我们将深入解析工业界更为通用的关键点检测算法——[20-iss-keypoints.md](file:///i:/Nutstore/1/blog/point-cloud/20-iss-keypoints.md)(ISS 固有形状特征)。